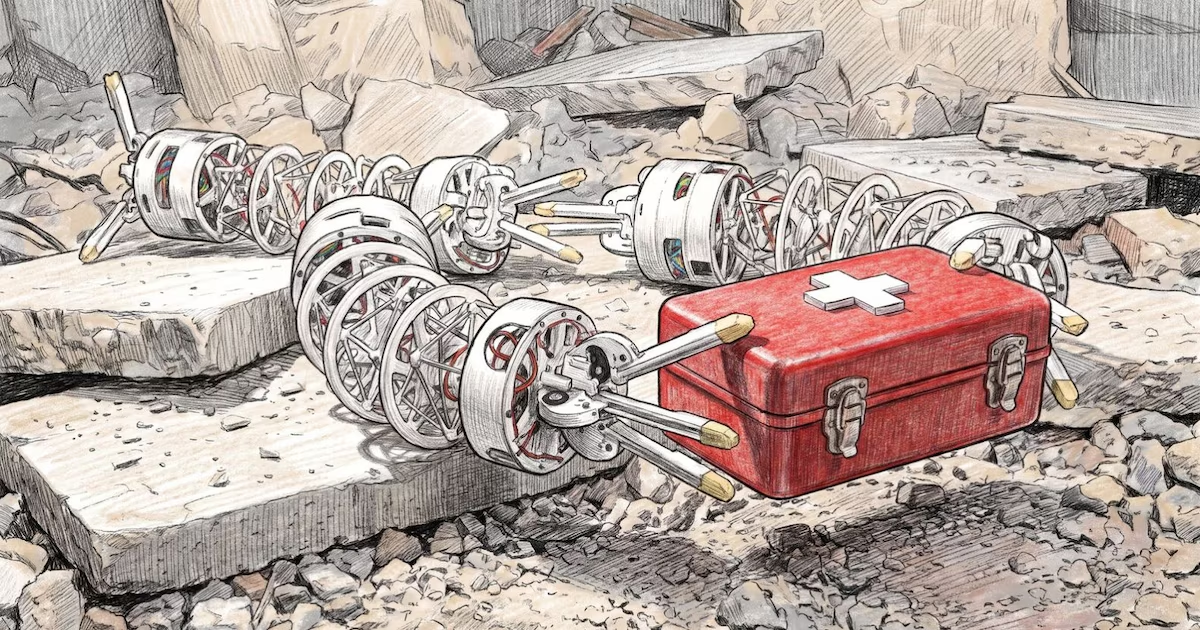
Investigadores de la Universidad Estatal de Colorado crean robot flexible inspirado en trompas de elefante (Imagen ilustrativa Infobae)
Según TechXplore, portal especializado en ciencia y tecnología, un equipo de la Universidad Estatal de Colorado (CSU) ha desarrollado un robot flexible inspirado en las trompas de elefante que puede doblarse, sujetar objetos y conectarse entre sí para formar estructuras más grandes que podrían usarse para exploración espacial, rescate o tareas industriales complejas.
A diferencia de los robots tradicionales, que se construyen a partir de bloques rígidos que limitan su movimiento, estas máquinas utilizan estructuras de tensegridad: varillas rígidas sostenidas por una red de cables tensados que les permiten plegarse, estirarse y cambiar de forma según el terreno o la tarea.
El diseño, publicado en la revista científica Nature Machine Intelligence, carece de articulaciones tradicionales. Sus cuerpos tubulares tienen una pinza en cada extremo que les permite agarrarse a otros robots o manipular objetos.
El equipo estuvo dirigido por Zhao Jianguo, profesor asociado del Departamento de Ingeniería Mecánica de la Universidad Central Sur. Los investigadores definen estos sistemas como robots de uso general que podrían usarse potencialmente en operaciones de búsqueda y rescate o para apoyar a los trabajadores humanos en entornos de fabricación.
 Estos dispositivos tienen garras en cada extremo que pueden manipular objetos y conectarse entre sí sin el uso de imanes (Video: Universidad Estatal de Colorado)
Este sistema se caracteriza por la adaptabilidad y la capacidad de operar en conjunto o individualmente. La estructura física de los robots suele ser fija, pero nuestro enfoque permite que estos sistemas flexibles se adapten a su entorno y cambien potencialmente los requisitos de las tareas al doblar, estirar o agarrar objetos», explica Zhao. «También son modulares, lo que significa que cada robot puede servir como bloque de construcción: puede operar solo o conectarse con otros robots para formar estructuras más grandes y poderosas».
Las garras dobles eliminan la necesidad de utilizar imanes como puntos de fijación y esta alternativa puede fallar. La combinación de estos ganchos y estructuras flexibles amplía las configuraciones que puede adoptar la máquina.
«Pueden agacharse, usar sus cuerpos para levantar y transportar objetos de diferentes tamaños o moverse por terrenos difíciles como las serpientes», explica Zhao. «Las garras unidas también reducen la posibilidad de desalineación durante el proceso de conexión, lo que les facilita trabajar en equipo, formando anillos, cadenas y ramas de diferentes tamaños para completar las tareas. Son altamente adaptables a situaciones y objetivos».
 Cada unidad opera de manera modular y puede flexionarse para transportar cargas o como una serpiente a través de terrenos complejos (Video: Universidad Estatal de Colorado)
El coautor principal del estudio, Mahmud Hasan Saikot, estudiante de doctorado de la universidad, fue responsable del robot diseñado originalmente por Sydney Spiegel, otro coautor principal. El equipo evaluó varias alternativas antes de llegar a la versión actual del brazo robótico.
Una de las cuestiones centrales es encontrar motores que sean lo suficientemente pequeños como para lograr diferentes movimientos, pero que tengan la potencia y confiabilidad necesarias para funcionar durante largos períodos de tiempo. Los investigadores probaron varias configuraciones en el laboratorio y en paisajes naturales, evaluando la capacidad del robot para atravesar el terreno.
Saikot dijo que el siguiente paso del programa será desarrollar la capacidad de estos sistemas para trabajar de forma autónoma junto con los humanos. El equipo también espera aumentar la velocidad de la máquina.
«Actualmente, estos sistemas necesitan ser pilotados por humanos. Sin embargo, hemos demostrado que dos robots pueden encontrarse y conectarse por sí solos», afirman los autores, y añaden: «En el futuro, podríamos imaginar equipos esencialmente autónomos de docenas o incluso cientos de robots, unidos entre sí por garras, moviéndose a un lugar y desplegándose para un propósito específico». «Con esto en mente, esperamos seguir mejorando su capacidad para trabajar juntos con una mínima supervisión humana», dijo Cote, quien supervisa los robots.